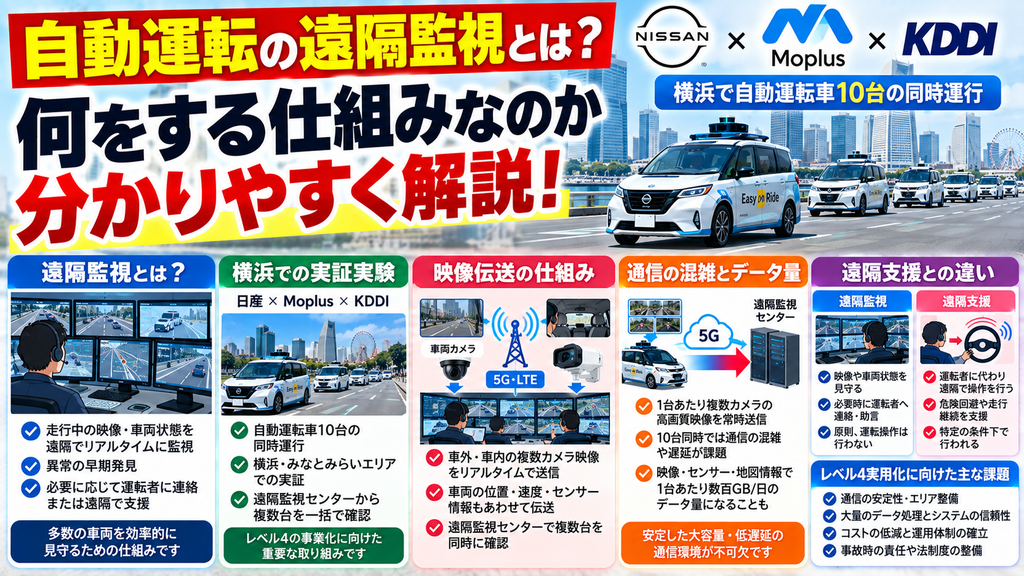
自動運転の遠隔監視とは何をする仕組みなのか。日産・Moplus・KDDIが横浜で実施する自動運転車10台の同時運行を例に、映像伝送、通信混雑、データ量、遠隔支援との違い、レベル4実用化に向けた課題を解説します。
「自動運転なら、なぜ遠隔監視が必要なの?」
「10台同時運行ということは、1人の監視員が10台を見るの?」
「通信が切れたら、自動運転車はどうなる?」
自動運転というと、車両そのもののAIやセンサー性能に注目しがちです。
しかし、複数の自動運転車を街中で継続的に運行するには、車両だけではなく、離れた場所から運行状況を確認する「遠隔監視」と通信環境も重要になります。
日産自動車、Moplus、KDDIは2026年10月、横浜のみなとみらい・関内エリアで、自動運転車両10台を同時に走行させる通信技術実証を実施します。
ただし、ここで注意したいことがあります。
今回走る車両は、安全運転者が乗車する自動運転レベル2です。
レベル4の完全無人運行を10台同時に行う実証ではありません。
また、
「10台同時運行=遠隔監視員1人が10台を監視する」
という意味でもありません。
今回の主な検証対象は、複数の自動運転車を同時に走らせた場合に、遠隔監視に必要な映像やデータを安定して送信できるかという通信技術です。
この記事では、
- 遠隔監視とは何か
- 遠隔支援・遠隔操作との違い
- なぜ10台を同時に走らせるのか
- 通信が自動運転サービスに重要な理由
- 1人で何台監視できるのか
- 2027年度以降に目指すレベル4との関係
を順番に解説します。
自動運転の「遠隔監視」とは?
自動運転における遠隔監視とは、車両から離れた拠点で、
- 車両の位置
- 走行状態
- 車載カメラの映像
- 運行状況
などを確認する仕組みです。
例えば、自動運転車を使った移動サービスで10台、20台と車両が走るようになった場合、各車両がどこを走っていて、正常に運行できているのかを把握する仕組みが必要になります。
また、車両や利用者に何らかのトラブルが発生した場合には、運行拠点から担当者につなぐ仕組みも必要になります。
ここで重要になるのが通信です。
車両から遠隔拠点へ映像や各種データを送り続けるためには、安定した通信環境が必要です。
1台だけなら問題なく通信できても、10台、20台と車両が増えれば、送信するデータ量も増えます。
つまり、自動運転車を大量に運行するには、
「車が自動で走れるか」だけではなく、「多数の車両を安定して管理できるか」
という別の課題が出てきます。
遠隔監視・遠隔支援・遠隔操作は同じではない
自動運転の記事では「遠隔」という言葉がよく使われます。
しかし、遠隔監視、遠隔支援、遠隔操作は同じものではありません。
| 用語 | 主な役割 | 具体例 |
|---|---|---|
| 遠隔監視 | 車両や運行状況を離れた場所から確認 | 位置・映像・走行状態の確認 |
| 遠隔支援 | 車両や利用者に情報や判断材料を提供 | 乗客との通話、運行担当者による案内など |
| 遠隔操作 | 離れた場所から車両の動きに関わる操作 | 制度・システムに応じた遠隔からの車両操作 |
特に誤解しやすいのが、
「遠隔監視センターがある=遠隔地の人が車を運転している」
という考え方です。
遠隔監視は、基本的には車両や運行状況を確認するための仕組みです。
監視設備があるからといって、担当者が常時ハンドル・アクセル・ブレーキに相当する操作をしているとは限りません。
自動運転の実証実験を見るときは、
監視なのか、支援なのか、それとも実際に車両の操作まで行うのか
を分けて確認する必要があります。
横浜で自動運転車10台を同時運行
日産自動車、Moplus、KDDIによる通信技術実証は、2026年10月1日から10月30日まで、横浜市のみなとみらい・関内エリアで実施されます。
公表されている主な条件は次のとおりです。
| 項目 | 実証内容 |
|---|---|
| 車両数 | 自動運転車両10台 |
| 自動運転レベル | レベル2 |
| 安全運転者 | 各車両に乗車 |
| 運行日 | 火曜日~金曜日 |
| 運行時間 | 午前8時30分~午後4時 |
| 乗降地点 | 28か所 |
| 乗車定員 | 1台3人 |
| モニター | 約500人を募集 |
| 乗車料金 | 無料 |
注目したいのは、実際の市街地で10台を同時に走らせることです。
自動運転車1台を走らせる実験から、複数台を継続的に運行するサービスへ移行すると、通信環境にも新しい課題が出てきます。
今回の実証では、将来の自動運転移動サービスに必要となる通信環境を、実際の街中で確認します。
なぜ「10台同時運行」が重要なのか
自動運転サービスを社会実装するには、1台の車両が自動で走れるだけでは十分ではありません。
実際のタクシーやバスのような移動サービスを考えれば、複数の車両を同時に運行する必要があります。
例えば10台の車両から同時に、
- 車載カメラ映像
- 車両位置
- 走行状態
- 運行に必要な各種データ
が送られてくれば、1台だけの場合より通信量は大きくなります。
さらに実際の街中では、
- 高層ビル
- 地形
- 人の多さ
- 通信利用者数
- 車両の移動
などによって通信環境も変化します。
つまり今回の10台同時運行は、単に、
「10台の自動運転車を走らせられた」
ことだけを見る実証ではありません。
複数台をサービスとして運行するときに必要な通信環境を検証すること
に大きな意味があります。
10台同時運行で検証する3つのポイント
今回の実証では、主に遠隔監視に必要な通信技術を確認します。
1.通信が混雑する市街地でも安定して送信できるか
みなとみらい・関内エリアには高層ビルが多くあります。
建物によって電波が遮られたり、反射したりする場所も考えられます。
さらに観光客やイベント来場者などが増えれば、多くの人が同じエリアで通信回線を利用するため、通信が混雑する可能性があります。
自動運転車から遠隔監視用の映像を送る場合、一般的なスマートフォン利用とは違い、移動しながら継続的にデータを送信する必要があります。
場所や時間帯によって通信品質がどのように変化するのか。
実際の市街地で確認することが重要になります。
2.遠隔監視にはどの程度の映像品質が必要なのか
車載カメラの映像は、高画質にするほどデータ量が増えます。
しかし通信量を減らすために映像品質を落としすぎれば、遠隔監視に必要な状況を十分確認できなくなる可能性があります。
つまり、
映像品質を高くする
↓
通信データ量が増える
一方で、
データ量を減らす
↓
監視に必要な映像品質を維持できない可能性がある
という関係があります。
今回の実証では、遠隔監視に必要なデータ量と通信品質を調べ、安定性と効率性のバランスを検証します。
将来、運行台数がさらに増えた場合には、この通信効率が重要になってきます。
3.複数台を同時運行できる通信環境を作れるか
10台の自動運転車から同時に映像や走行データを送信すれば、1台の場合より通信負荷が高くなります。
KDDIは事前にエリアシミュレーションを行い、基地局のパラメーター調整などを実施して、大容量・低遅延の映像伝送を目指します。
さらに実際の走行データを使って、複数台運行に対応する通信モデルを検討する計画です。
これは今後、自動運転車が10台から数十台、さらに多くの車両へ増えていくことを考えるうえでも重要な検証です。
通信が切れたら自動運転車はどうなる?
ここは、自動運転について気になる人が多い部分でしょう。
「遠隔監視に通信が必要なら、通信が切れたら車はどうなるの?」
という疑問です。
ただし、今回の公表資料だけから、
「通信が切れたら必ず停止する」
「別の通信回線へ自動的に切り替わる」
などと断定することはできません。
今回の発表では、通信品質やデータ量を検証することは示されていますが、通信断が発生した場合の具体的な車両制御までは説明されていません。
また、通信が一時的に途切れた場合の車両動作は、車両や自動運転システムの設計によって異なります。
そのため、
「遠隔監視=通信が切れたら車が走れなくなる」
とも一律にはいえません。
安全設計を確認する場合には、実施主体が公表する運行条件や通信断時の対応手順などを確認する必要があります。
「10台同時運行=1人で10台監視」ではない
今回の記事で特に注意したいポイントです。
「10台を同時に走らせる」と聞くと、
遠隔監視員1人が10台の自動運転車を同時に監視する
実験だと思うかもしれません。
しかし、今回の公表資料では、
- 遠隔監視担当者の人数
- 監視員1人あたりの担当車両数
- 10台を何人で監視するのか
については明らかにされていません。
今回の実証で確認するのは、10台同時運行に必要な通信技術です。
したがって、
「1人で10台を監視できることを実証する」
という内容ではありません。
ここは、ニュースの見出しだけを見ると誤解しやすいところです。
将来「1人で何台を見るか」は採算性にも関わる
今回の実証では、1人の監視員が何台を担当するかは公表されていません。
しかし将来、レベル4の自動運転サービスを事業として運営する段階では、人員配置は重要なテーマになります。
仮に車両1台につき常時1人の担当者が必要であれば、運転席から人がいなくなっても、多くの人員が必要になります。
一方で、複数台を安全に管理できる仕組みを構築できれば、人手不足への対応や運行コストの面で意味が出てきます。
ただし、
「監視台数が多いほどよい」
という単純な話でもありません。
必要な監視体制は、
- 自動運転レベル
- 走行エリア
- 交通量
- 運行時間
- 車両側の自動化能力
- 想定するトラブル
- 現場対応体制
などによって変わります。
安全性を確保したうえで、どこまで効率的な運行管理ができるかが重要になります。
日産・Moplus・KDDIの役割
今回の実証では、3社がそれぞれの専門分野を担当します。
| 企業 | 主な役割 |
|---|---|
| 日産自動車 | 実証の企画、自動運転車両の提供・運行 |
| Moplus | 自動運転サービスと運行体制の構築 |
| KDDI | 通信品質の評価・改善、通信モデルの検討 |
自動運転サービスは、自動車メーカーだけでは完成しません。
- 自動運転車両
- サービス運営
- 通信インフラ
- 遠隔監視
- 運行管理
- 車両整備
- 利用者対応
など、複数の仕組みを組み合わせる必要があります。
今回の実証も、車両開発・サービス運営・通信環境をそれぞれの企業が分担し、実際の移動サービスに近い条件で課題を確認する取り組みといえます。
2027年度以降に横浜でレベル4サービスを目指す
日産自動車、Moplus、KDDIは、横浜市で2027年度以降に自動運転レベル4の移動サービスを開始することを目指しています。
レベル4では、定められた走行環境や条件の範囲内で、システムが運転を担います。
ただし、レベル4の車両を作るだけでは、移動サービスとして運行できません。
継続して複数台を走らせるには、
- 通信
- 遠隔監視
- 運行管理
- 利用者対応
- 車両整備
- トラブル時の対応
などを含めた運行体制が必要です。
今回の通信技術実証は、そのための準備の一つと見ることができます。
今回は「レベル4の10台同時実証」ではない
ここは最後にもう一度整理しておきます。
今回の実証は、
レベル4の自動運転車10台を無人で走らせる実験ではありません。
2026年10月に走行する車両は自動運転レベル2で、各車両に安全運転者が乗車します。
つまり、
現在:レベル2車両10台を使って通信技術を検証
↓
将来:2027年度以降のレベル4移動サービスを目指す
という関係です。
「将来の目標」と「現在実施している自動運転レベル」を混同しないことが重要です。
▶自動運転レベル2・2++・4の違いについては、こちらの記事で詳しく解説しています。
自動運転ニュースを見るときは「現在」と「将来目標」を分ける
今回の実証に限らず、自動運転関連のニュースを見るときに注意したいポイントです。
例えば、
「レベル4実用化へ向け実証開始」
というニュースがあったとしても、現在走っている車両がレベル4とは限りません。
確認したいのは、
- 現在の自動運転レベル
- 車内に安全運転者がいるか
- 遠隔拠点は何をしているのか
- 今回何を検証しているのか
- 将来どの段階を目指しているのか
です。
この5つを分けて見ると、自動運転の実証実験がどの段階まで進んでいるのか判断しやすくなります。
よくある質問
自動運転の遠隔監視とは何ですか?
離れた運行拠点などから、車両位置、走行状態、車載カメラ映像などを確認する仕組みです。
車両の状況把握や、異常・トラブル発生時の対応につなげる役割などがあります。
遠隔監視員が自動運転車を運転するのですか?
遠隔監視と遠隔操作は別です。
遠隔監視設備があるからといって、担当者が常時車両を操縦しているわけではありません。
実証やサービスを見る際には、遠隔監視、遠隔支援、遠隔操作のどこまで行っているのかを確認する必要があります。
今回は1人で10台を監視する実証ですか?
そのようには公表されていません。
今回の公表資料では、遠隔監視担当者の人数や、1人あたり何台を担当するのかは明らかにされていません。
主な検証対象は、10台同時運行に必要となる通信技術です。
通信が切れたら車は止まりますか?
今回の公表資料だけでは断定できません。
通信断が発生した場合の具体的な車両制御については説明されておらず、実際の動作は車両やシステムの設計によって異なります。
今回走る車はレベル4ですか?
いいえ。
今回の実証車両は自動運転レベル2で、各車両に安全運転者が乗車します。
3社は2027年度以降に横浜市でレベル4の移動サービスを開始することを目指しています。
レベル4になれば遠隔監視は必要なくなりますか?
必ずしもそうではありません。
レベル4ではODD(運行設計領域)内でシステムが運転を担いますが、サービス運営では車両位置の確認、利用者対応、トラブル対応、運行管理などを遠隔拠点で行う場合があります。
レベル4だから人が一切関与しなくなる、という意味ではありません。
まとめ|自動運転の実用化には「車」だけでなく通信と運行管理が必要
日産自動車、Moplus、KDDIは2026年10月、横浜のみなとみらい・関内エリアで自動運転車両10台を同時に走行させ、遠隔監視に必要な通信技術を検証します。
今回のポイントは、単に、
「自動運転車を10台走らせる」
ことではありません。
高層ビルや人出の多い市街地で、
- 複数車両から映像を安定して送れるか
- 通信が混雑した場合でも必要な品質を維持できるか
- 遠隔監視にはどの程度のデータ量が必要なのか
- 複数台運行に対応する通信環境を構築できるか
を確認することに意味があります。
一方、今回走行する車両は、各車両に安全運転者が乗車するレベル2です。
また、
「10台同時運行=1人の監視員が10台を担当」
という実証でもありません。
監視担当者の人数や1人あたりの担当台数は公表されていません。
3社が目指しているのは、2027年度以降の横浜市でのレベル4移動サービスです。
そのためには自動運転車そのものだけでなく、
通信・遠隔監視・運行管理・車両整備・利用者対応まで含めた仕組み
を構築する必要があります。
自動運転が社会に普及するかを見るときには、車両の自動運転性能だけではなく、
「何台を、どのような通信環境で、どのような人員体制で安全に運行できるのか」
という運行システム全体を見ることが重要になってきます。
参考資料
- KDDI「日産自動車、Moplus、KDDI、自動運転車両10台による通信技術実証を実施」
※本記事は2026年10月7日時点で公表されている情報をもとに作成しています。運行日程や実施内容、今後のレベル4サービス開始時期などは変更される可能性があります。
コメント